制御工学とは、機械や装置などのシステムを、目的とする状態や動きに近づけるための方法を扱う工学分野です。
エアコンによる室温調整、自動車のクルーズコントロール、ロボットアームの位置制御、ドローンの姿勢制御など、身近なところから産業設備まで幅広く利用されています。
この記事では、制御工学とは何か、基本的な仕組みやフィードバック制御、PID制御などについてわかりやすく解説します。
制御工学とは
制御工学(Control Engineering)は、制御対象となるシステムに適切な入力を与え、その出力を目的とする状態に近づけるための理論や技術を扱う分野です。
たとえば、エアコンで室温を25℃に設定したとします。
この場合、25℃が「目標値」であり、実際の室温が「出力」です。室温が目標値から外れていれば、冷房や暖房の出力を調整して25℃に近づけます。
このように、システムの状態を把握しながら適切な操作を行い、目的とする状態を実現することが制御の基本です。
制御工学の基本的な仕組み
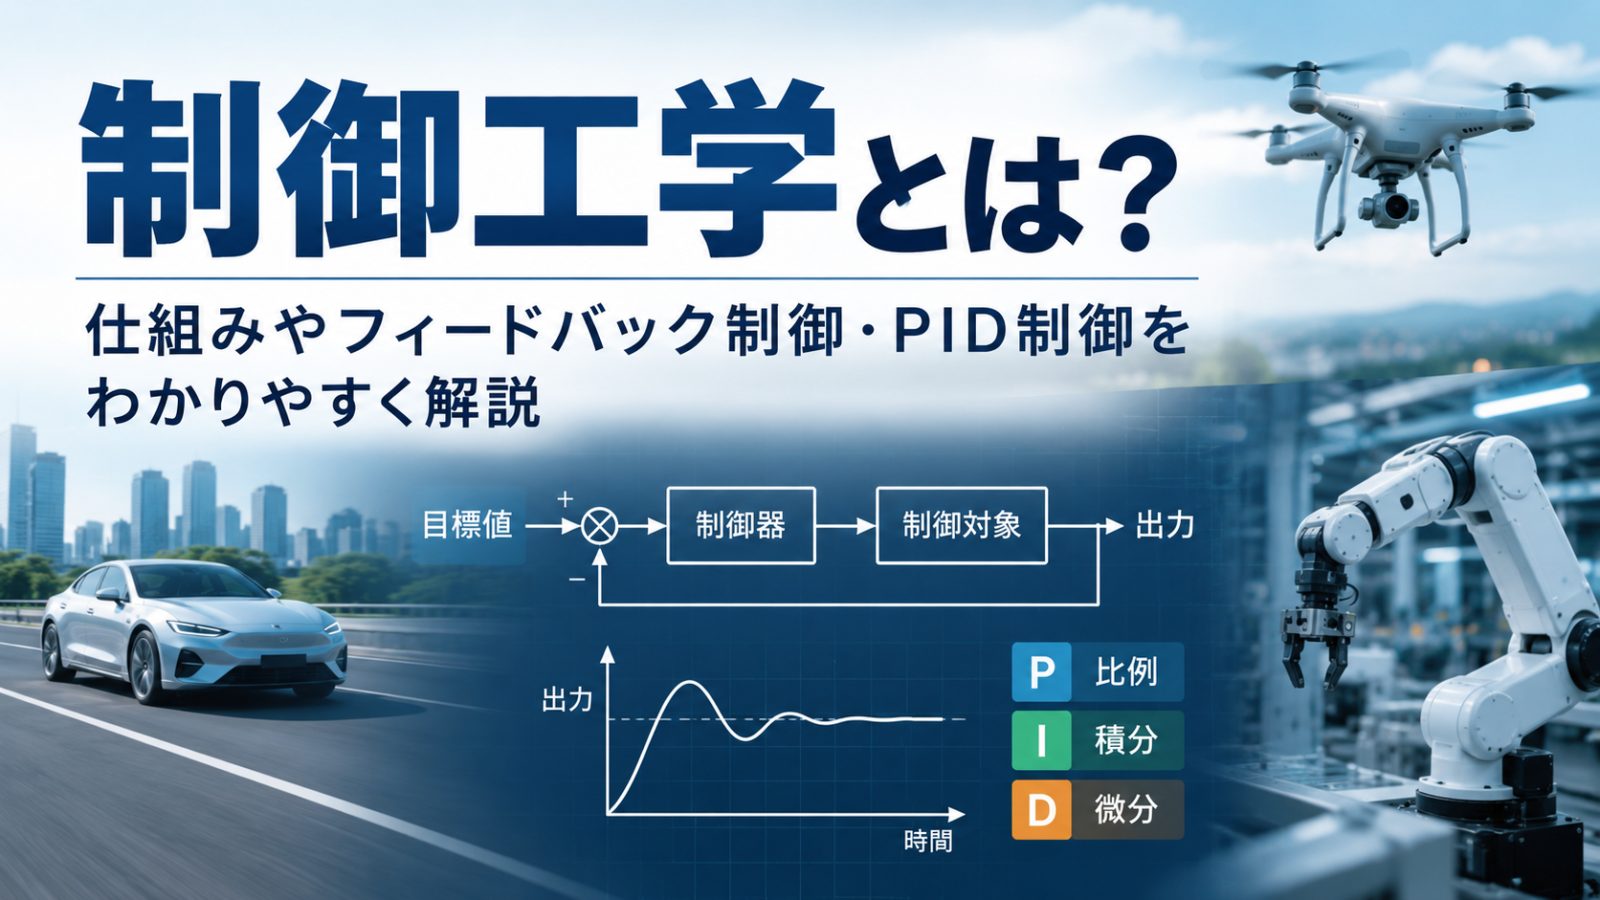
制御システムは、単純化すると次のような関係で考えることができます。
目標値 → 制御器 → 制御対象 → 出力
「制御器」は、目標を達成するためにどのような操作を行うかを決定する部分です。
「制御対象」は実際に操作される機械や装置、プロセスなどを意味します。制御工学では「プラント(plant)」と呼ばれることもあります。
エアコンを例にすると、部屋の温熱環境を制御対象として、冷暖房能力などを調整しながら室温を目標値に近づけていきます。
フィードバック制御とは
制御工学を理解するうえで重要なのが「フィードバック制御」です。
フィードバック制御では、実際の出力を測定し、その結果を制御器へ戻します。そして、目標値と実際の値との差に応じて操作量を調整します。
基本的な流れは次のようになります。
目標値 → 比較 → 制御器 → 制御対象 → 出力 → 測定 → 比較へ戻る
たとえば室温を25℃に設定しているにもかかわらず、現在の室温が28℃だったとします。
制御システムは目標値と現在値の差を認識し、冷房能力などを調整して室温を25℃へ近づけます。
このように出力の情報を制御へ戻すことを「フィードバック」と呼びます。
フィードバック制御のメリット
フィードバック制御の大きな特徴は、外乱や制御対象の変化があっても、その結果として現れる出力のずれを検出して修正できることです。
「外乱」とは、制御対象に外部から加わる影響のことです。
エアコンの場合であれば、外気温の変化、日射、人の出入りなどが室温に影響を与える外乱の例として挙げられます。
こうした影響によって室温が目標値からずれた場合でも、フィードバック制御によってそのずれを検出し、修正することができます。
ただし、制御器の設計が適切でなければ、応答が遅くなったり、目標値の周辺で振動したり、場合によっては不安定になったりする可能性があります。
フィードフォワード制御とは
フィードバック制御とともに使われる考え方に「フィードフォワード制御」があります。
フィードバック制御が出力の変化を確認してから操作量を修正するのに対し、フィードフォワード制御では、測定可能な外乱などの情報を利用して、その影響が出力に現れる前に必要な操作を行います。
たとえば、室内への日射量が増えたことを検知し、室温が大きく上昇する前に冷房能力を調整するといった考え方です。
実際の制御システムでは、フィードバック制御とフィードフォワード制御を組み合わせる場合もあります。
PID制御とは
制御工学で代表的な制御方式の一つが「PID制御」です。
PIDとは、次の3つの要素の頭文字です。
- P:Proportional(比例)
- I:Integral(積分)
- D:Derivative(微分)
それぞれ異なる情報を利用して操作量を決定します。
P制御(比例制御)
P制御は、現在の目標値と出力との差である「偏差」に比例して操作量を決める方法です。
偏差が大きければ強く操作し、偏差が小さくなれば操作も小さくします。
仕組みが比較的単純である一方、P制御だけでは条件によって定常的な偏差が残ることがあります。
I制御(積分制御)
I制御は、偏差を時間的に積み重ねた値を利用します。
小さな偏差であっても長時間続けば、その影響が積み重なります。そのため、P制御だけでは残ってしまう定常偏差を解消するために利用されます。
一方で、積分作用を強くしすぎると応答の振動やオーバーシュートなどにつながることがあります。
D制御(微分制御)
D制御は、偏差の変化する速さに応じて操作量を調整します。
偏差が急速に変化している場合、その変化を考慮して制御することで、応答の振動やオーバーシュートを抑える方向に働かせることができます。
実際の制御では、測定ノイズの影響なども考慮して設計する必要があります。
PID制御の目的
PID制御では、P・I・Dの各作用を適切に組み合わせることで、制御対象を望ましい状態へ近づけます。
制御システムでは、単純に目標値へ到達すればよいわけではありません。
目標値へ到達するまでの時間、目標値をどれだけ行き過ぎるか、振動が発生しないか、最終的に偏差が残らないかなども重要です。
そのため、PID制御では各要素の強さを調整する「チューニング」が重要になります。
制御工学における安定性
制御工学で非常に重要な概念が「安定性」です。
制御器が対象に働きかけることで、必ずしもシステムが安定するとは限りません。
設計によっては、目標値を中心に出力が振動したり、その振動が次第に大きくなったりすることがあります。
そのため制御工学では、制御システムが安定して動作する条件を数学的に解析します。
安定性の解析には、極の位置、ラウス・フルビッツの安定判別法、ナイキスト線図など、さまざまな方法が用いられます。
制御工学で使われる伝達関数
古典制御理論で重要な概念の一つが「伝達関数」です。
伝達関数は、初期条件をゼロとした線形時不変システムについて、入力と出力をラプラス変換したときの比として表されます。
伝達関数を利用すると、システムが入力に対してどのような応答を示すのかを数学的に解析できます。
制御対象や制御器を伝達関数として表現し、それらを組み合わせて制御システム全体の特性を調べることができます。
ブロック線図とは
制御システムの構造を視覚的に表現するために使用されるのが「ブロック線図」です。
制御器や制御対象などをブロックとして表し、それらを信号の流れで接続します。
複雑な制御システムであっても、ブロック線図を利用することで、目標値から出力までの関係やフィードバックの構造を整理しやすくなります。
周波数応答とは
制御システムの特性を調べる方法の一つに「周波数応答」があります。
正弦波入力の周波数を変化させたときに、出力の振幅や位相がどのように変化するかを調べるものです。
代表的な表現方法として「ボード線図」があります。
ボード線図では、周波数に対するゲインと位相の変化をグラフとして表します。これによってシステムの応答特性や安定余裕などを解析できます。
古典制御と現代制御
制御工学は、大きく「古典制御」と「現代制御」という枠組みで説明されることがあります。
古典制御では、主に伝達関数や周波数応答を利用してシステムを解析・設計します。
PID制御、ボード線図、ナイキスト線図、根軌跡などは古典制御で扱われる代表的な内容です。
一方、現代制御では「状態空間表現」を利用してシステムを扱います。
システム内部の状態を複数の変数によって表現し、状態方程式を用いて解析・設計します。
状態フィードバック、可制御性、可観測性、最適制御などは現代制御で重要となる概念です。
制御工学が使われている分野
制御工学は、さまざまな産業や製品に利用されています。
自動車
自動車では、速度制御、エンジン制御、モーター制御、車両運動制御など、さまざまな部分に制御技術が使われています。
一定速度を維持するクルーズコントロールも制御技術の代表的な応用例です。
ロボット
産業用ロボットやロボットアームでは、モーターを制御して関節の位置や速度などを調整します。
目的の場所へ正確に移動させるためには、高精度な制御が必要です。
ドローン
ドローンでは、機体の傾きや回転などをセンサーで測定し、各モーターの推力を調整して姿勢を安定させます。
外乱となる風があっても姿勢を維持するために制御技術が利用されています。
工場・生産設備
工場では、温度、圧力、流量、速度、位置など、さまざまな物理量を制御しています。
製造工程を一定の条件に保つことは、製品品質や生産効率、安全性を確保するうえで重要です。
航空・宇宙
航空機やロケット、人工衛星などでも制御工学は重要です。
姿勢、速度、軌道などを適切に制御するため、高度な制御システムが利用されています。
制御工学とAIの違い
制御工学とAI(人工知能)は異なる技術分野ですが、組み合わせて利用されることもあります。
制御工学は、対象となるシステムの動きを解析し、目的とする状態を実現するための制御則を設計することを中心としています。
一方、機械学習を含むAI技術は、大量のデータから規則性を学習したり、認識・予測・意思決定などを行ったりするために利用されます。
ロボットや自動運転などでは、AIによって周囲の状況を認識・判断し、その結果をもとに制御技術によって車両や機械を実際に動かすといった組み合わせがあります。
ただし、AIと制御の役割分担はシステムによって異なります。
制御工学を学ぶために必要な知識
制御工学では数学が重要になります。
特に、微分・積分、微分方程式、複素数、線形代数、ラプラス変換などの知識が利用されます。
現代制御では、ベクトルや行列を扱う線形代数も特に重要です。
最初から高度な数学をすべて理解する必要はありませんが、「入力を与えたときにシステムが時間とともにどのように変化するのか」を数学的に表現することが、制御工学を理解するための重要なポイントになります。
まとめ
制御工学とは、機械や装置などのシステムを目的とする状態へ近づけ、望ましい動作を実現するための理論や技術を扱う工学分野です。
特に重要なのが、実際の出力を測定して制御へ戻すフィードバック制御です。
代表的な方法にはPID制御があり、比例・積分・微分の作用を組み合わせることで、応答速度や精度、安定性などを調整します。
さらに、伝達関数、ブロック線図、周波数応答、状態空間表現などを利用してシステムを数学的に解析・設計します。
エアコン、自動車、ロボット、ドローン、工場設備、航空機など、現代社会で利用されている多くの機械やシステムを「安定して、正確に、目的どおりに動かす」ための基盤となっているのが制御工学です。
コメント